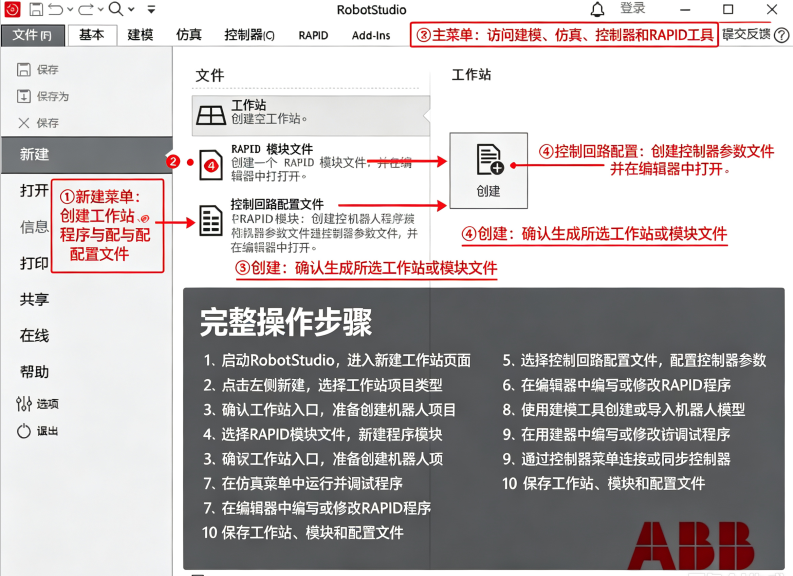
关闭杀毒软件进行安装和激活,附带激活补丁,有旧版本注意卸载旧版本再安装,iso文件右键点击装载即可,请按照激活教程的每一步进行安装,否则可能安装失败。
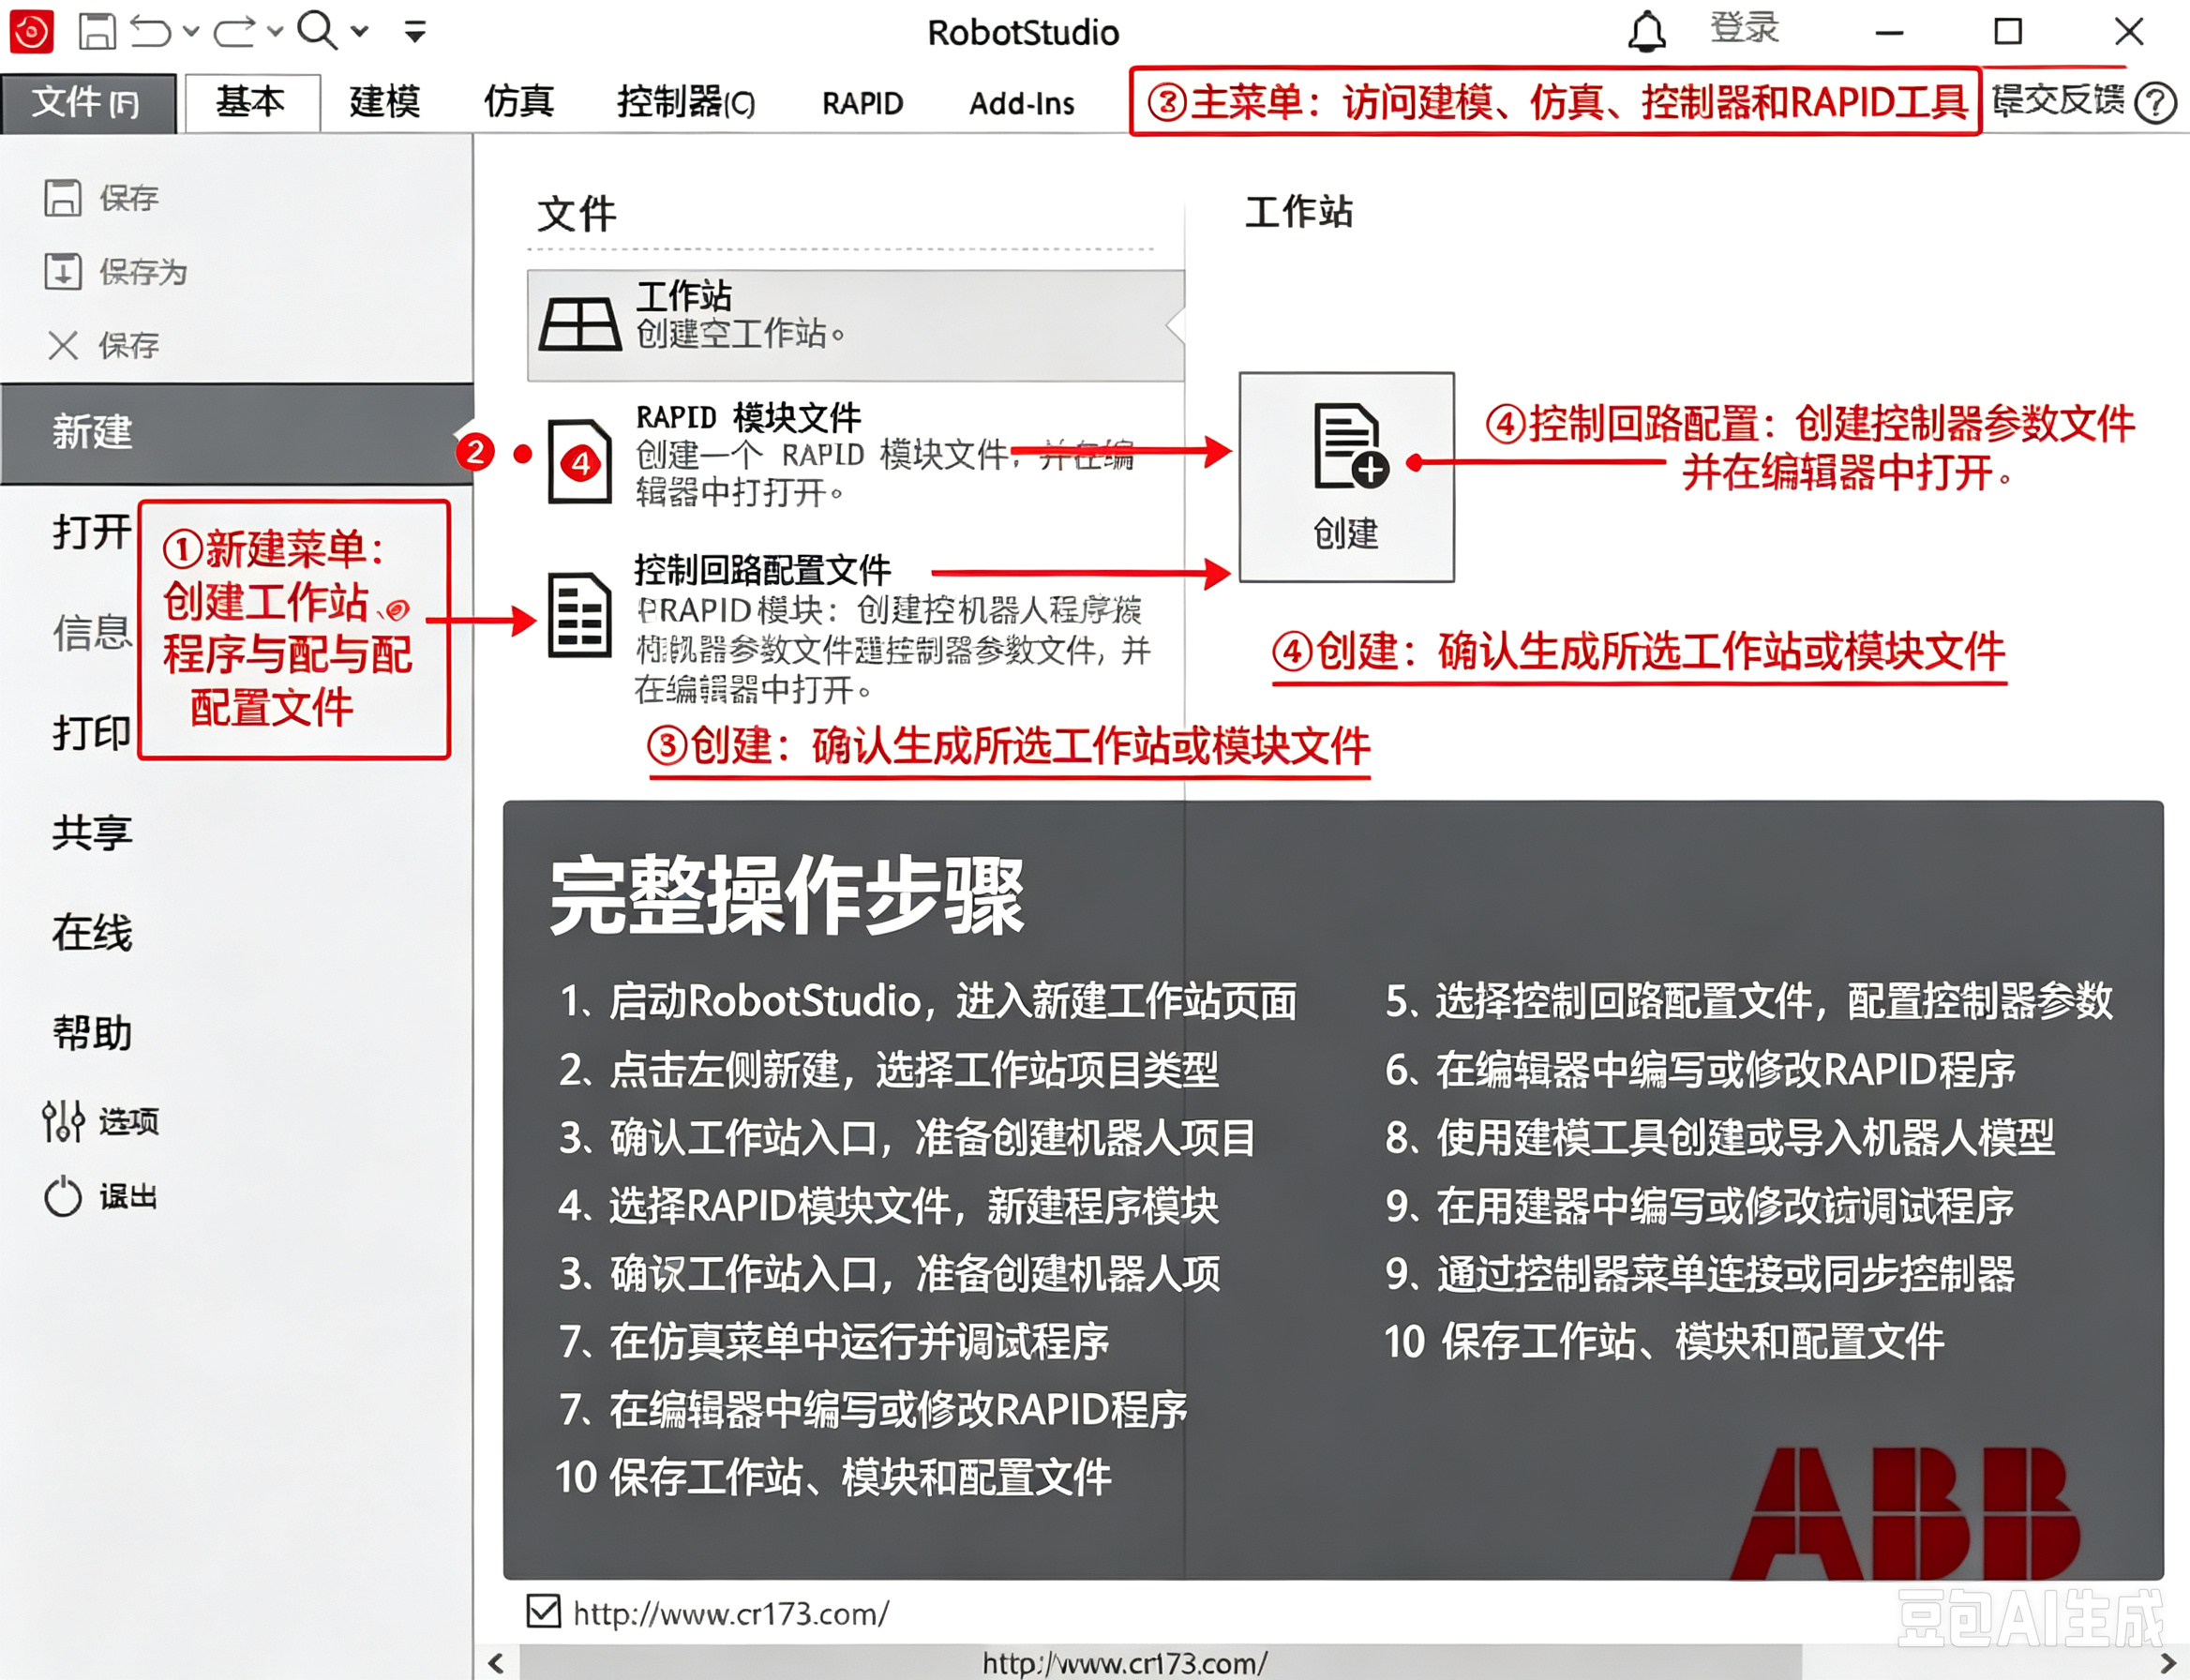
ABB RobotStudio 2026中文完整版是ABB推出的工业机器人离线仿真与编程平台,可在电脑中搭建完整的虚拟机器人工作站,支持折弯、焊接等多种工艺机器人模型,无需占用停产设备,即可验证复杂轨迹与多机器人协作逻辑。
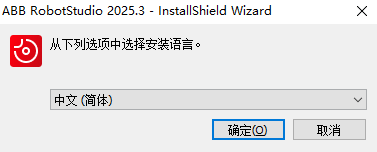
1、在本站下载并解压,运行“setup.exe”,选择中文(简体),点击【确定】;
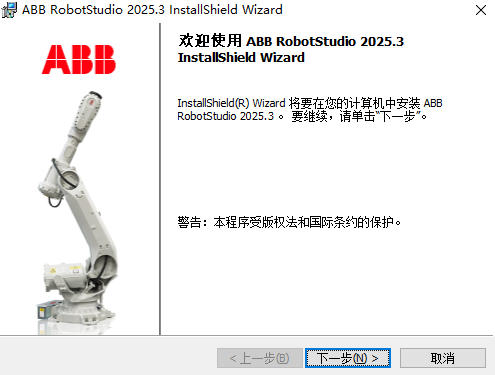
2、进入安装向导,点击下一步;
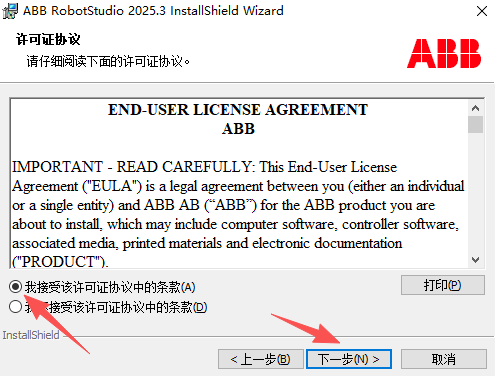
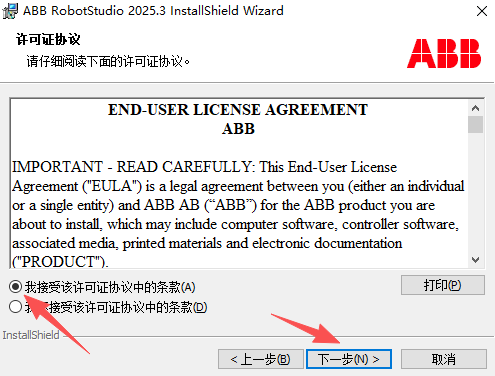
3、勾选我接受该许可证协议中的条款,点击下一步;
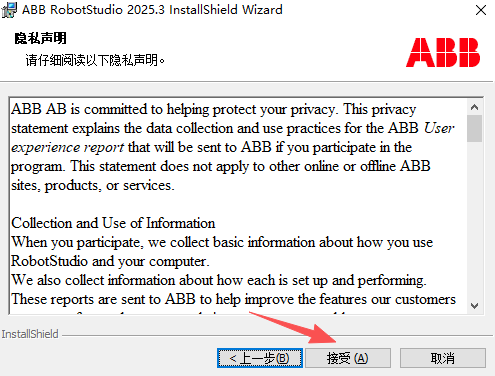
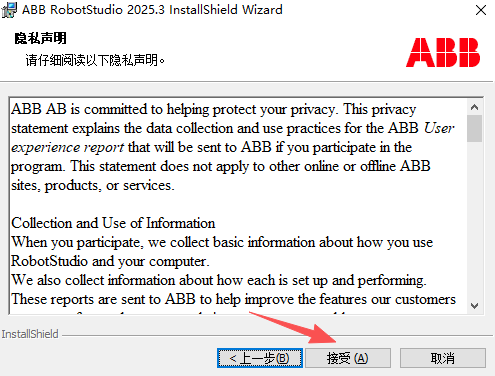
4、点击我接受隐私声明;
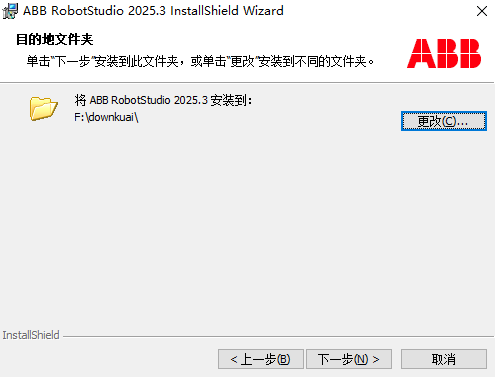
5、选择软件安装位置,点击下一步;
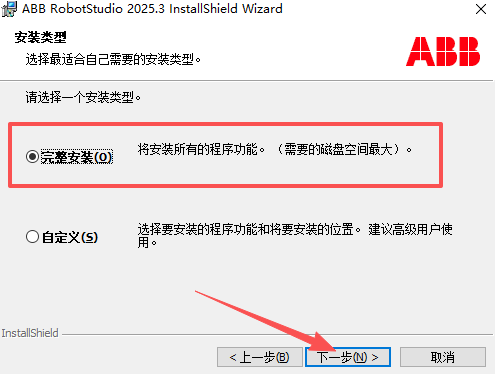
6、勾选完整安装,点击下一步;
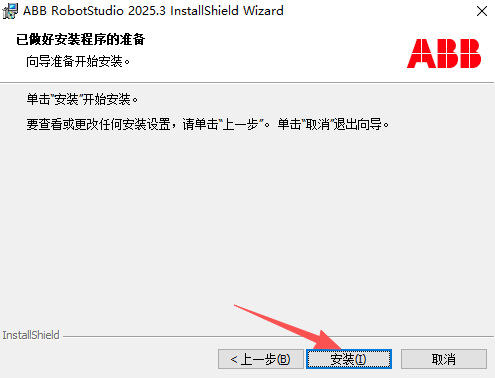
7、已做好安装程序的准备,点击安装;
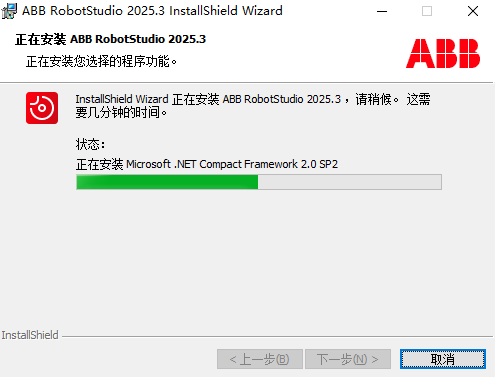
8、软件安装中;
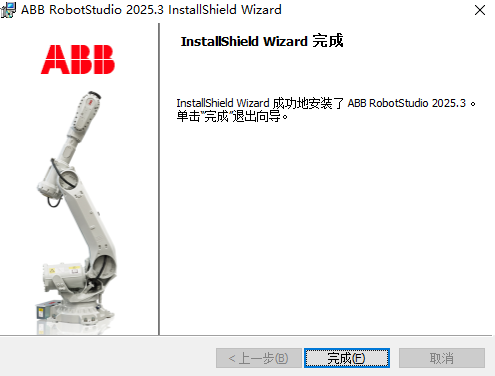
9、安装完成。
HyperReality物理AI仿真:集成NVIDIAOmniverse库,提供照片级真实感与物理精确的虚拟环境,用于生成合成数据训练AI模型。
虚拟控制器(VC):运行与真实机器人控制器完全相同的固件,确保仿真行为与硬件行为高度一致。
离线编程与RAPID编辑器:在3D环境中创建目标点、路径与运动指令(MoveL/MoveJ/MoveC),生成可下载到真实机器人的RAPID程序。
碰撞检测与避免:在仿真运行中实时检测机械干涉,并提供碰撞避免功能,提前发现奇异点与可达性问题。
CAD导入与建模:支持导入STEP、IGES等格式的第三方CAD模型,也可在软件内创建基础几何体与工具模型。
Smart组件:以图形化方式创建动态仿真对象(输送链、夹具、传感器),无需编写复杂代码即可构建交互逻辑。
激活与启动:2026版采用新的云授权体系,启动后登录ABBRoboticsOne账户,从可用许可证列表中选择一个进行分配。
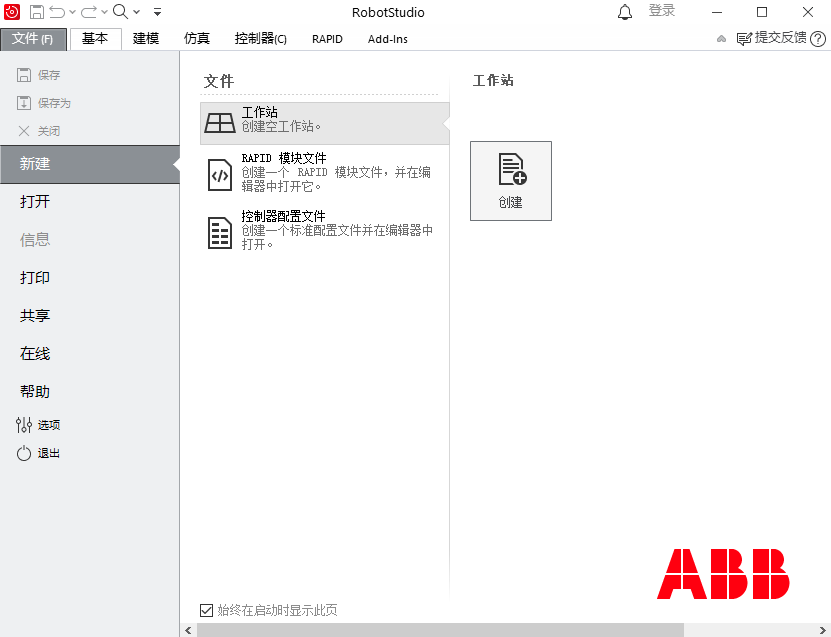
新建工作站:启动向导中选择“新建工作站”,指定工作站名称与保存路径(避免中文路径),然后从机器人库中选择目标机器人型号与控制柜。
搭建场景:通过“导入几何体”加载CAD模型(工件、夹具、输送线),使用“移动”和“旋转”工具调整位置。所有对象可在左侧布局窗口中拖拽管理。
创建工具与工件坐标系:在“建模”菜单中创建工具(定义TCP),在“坐标系”中定义工件坐标(WorkObject),为轨迹编程建立基准。
编写RAPID程序:切换到“RAPID”标签,创建模块与例行程序。通过“路径”功能创建目标点,选择运动指令类型(MoveL用于精确直线焊接,MoveJ用于空走点位)。
仿真运行:点击“仿真”菜单的播放按钮启动仿真,观察机器人运动轨迹。开启“碰撞检测”功能监控干涉。
1.完成工作站场景搭建,确认机器人、工件、工装模型摆放到位,坐标系、工具参数全部配置完成。
2.编写或者导入RAPID机器人程序,设置运动点位、IO信号逻辑,设置机器人运动速度、转弯区参数。
3.配置碰撞检测,选中需要监控的模型组件,新建碰撞集,开启碰撞预警,一旦运动过程发生干涉就会提示。
4.进入仿真面板,设置仿真起始位置,调整仿真播放速度,可单步运行或者连续播放仿真。
5.启动仿真,点击播放按钮,观察机器人运动轨迹,查看机器人姿态、工件动作、信号交互是否符合预期。
6.排查仿真报错,如果出现碰撞、轴超限、无法到达目标点,暂停仿真,修改点位或者调整工作站布局。
7.查看仿真报告,仿真结束后查看运行节拍、碰撞记录、机器人各轴运动数据,评估方案可行性。
8.录制仿真视频,在仿真运行时开启动画录制,保存视频文件,用于项目汇报与方案展示。
9.仿真通过后,导出验证完成的机器人程序,用于现场实体机器人调试。
此内容由AI根据文章内容自动生成,并已由人工审核
开发者其他应用

玄刃工具箱最新版本
 行业软件
53.6M
v6.1.8.921
方可进销存单账套
行业软件
4.0M
v3.5.3.2875电脑版
Civil 3D 2024中文免费版
行业软件
5.51G
Windows版
NI LabVIEW 2026激活版
 行业软件
3.80G
最新版
autocad architecture 2027中文正式版
行业软件
3.54G
Windows版
autocad electrical 2027中文完整版
行业软件
4.35G
专业版
autocad mechanical 2027中文最新版
行业软件
3.18G
正式版
qgis4.2中文最新版
行业软件
574.3M
正式版
Autodesk Navisworks Manage 2021中文最新版
行业软件
2.76G
完整版
C-FTurbo 2025中文正式版
行业软件
356.7M
完整版
支持( 0 ) 盖楼(回复)